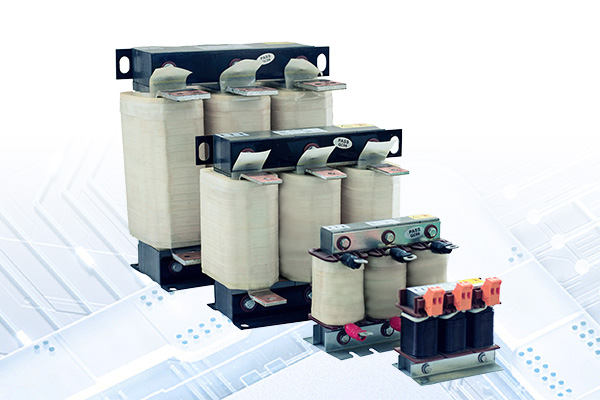
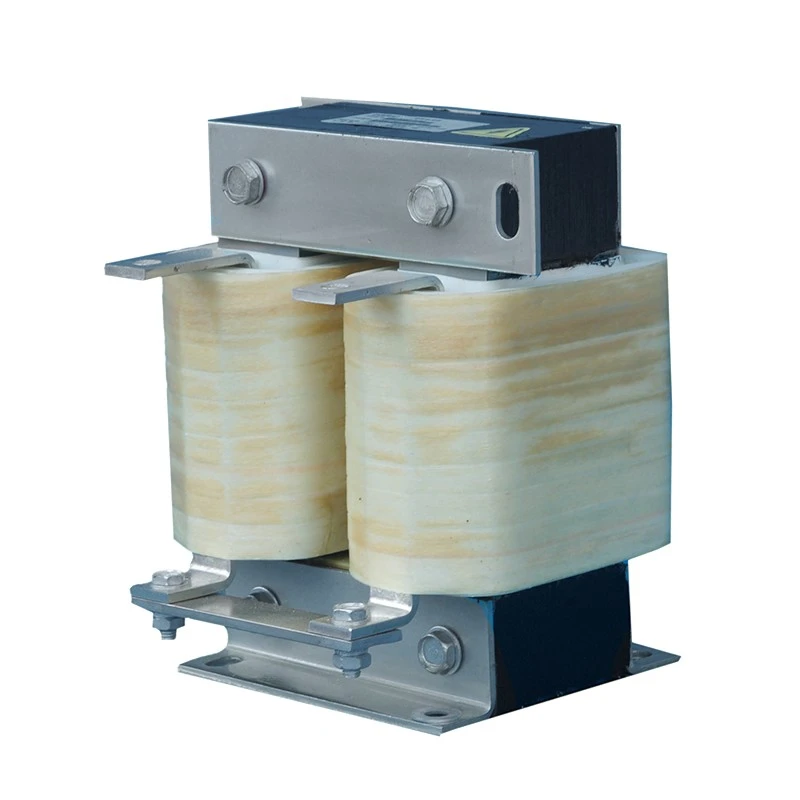
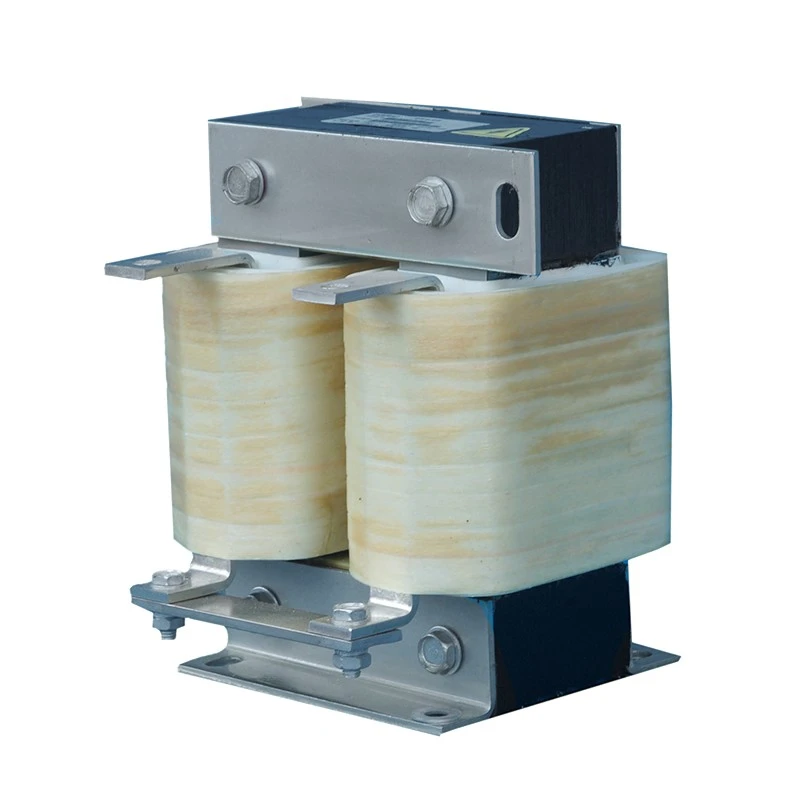
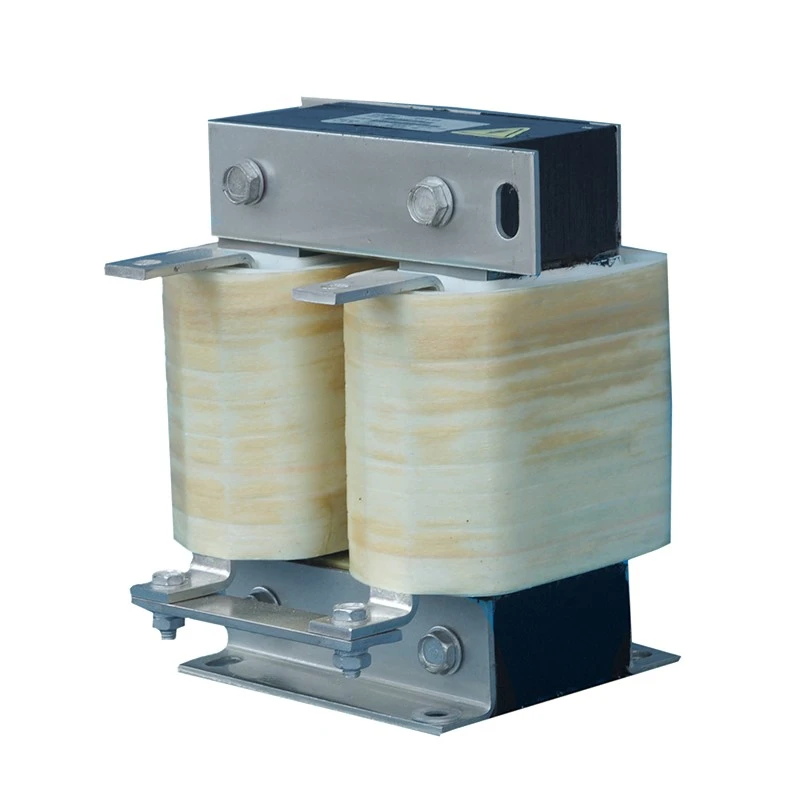
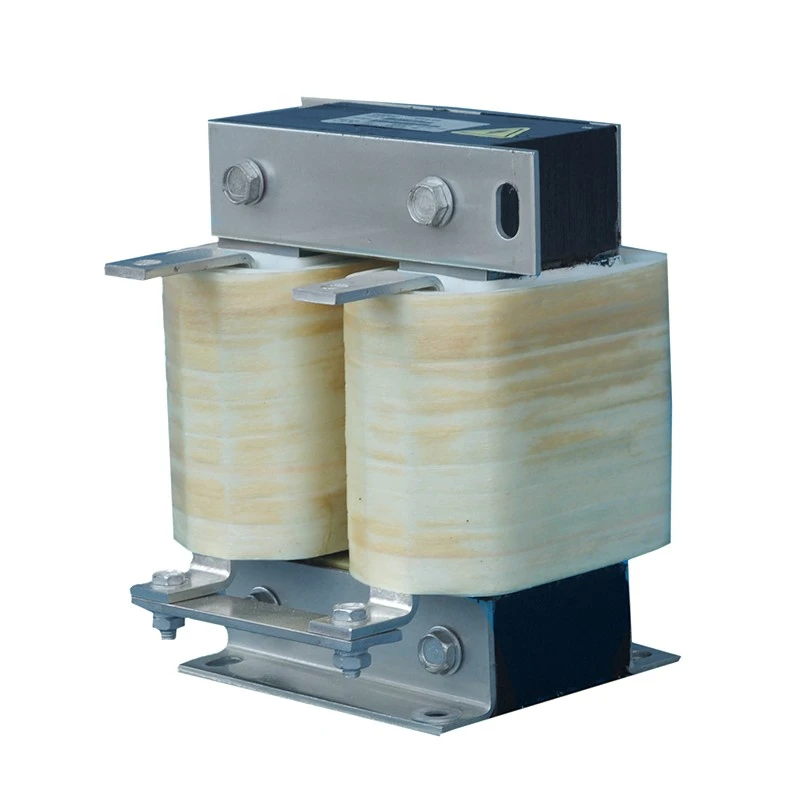
ในไดรฟ์ความถี่แบบแปรผัน วงจรเรียงกระแสจะแปลงไฟ AC ขาเข้าเป็นไฟ DC ก่อนที่อินเวอร์เตอร์จะสร้างเอาต์พุตแบบแปรผันที่มอเตอร์ต้องการ ระหว่างขั้นตอนเหล่านี้ ดีซีลิงค์จำเป็นต้องจัดการกับกระแสพัลส์และการเปลี่ยนแปลงความต้องการโหลด DC Reactor ที่เลือกอย่างเหมาะสมจะเพิ่มอิมพีแดนซ์แบบเหนี่ยวนำให้กับส่วนนี้ของวงจร ช่วยควบคุมกระแสกระเพื่อม และลดความเครียดทางไฟฟ้าที่วางบนบัส DC และส่วนประกอบที่เกี่ยวข้อง
ผลกระทบส่วนใหญ่จะเป็นไฟฟ้ามากกว่าทางกล ไม่ได้ควบคุมความเร็วของมอเตอร์หรือกระจายพลังงานที่สร้างใหม่ จุดประสงค์คือเพื่อมีอิทธิพลต่อพฤติกรรมปัจจุบันภายในวงจร DC ระดับกลาง ทำให้เป็นข้อพิจารณาที่สำคัญในสถาปัตยกรรมไดรฟ์และระบบแปลงพลังงานบางประเภท
บทบาทในดีซีลิงค์
ไดรฟ์ AC แบบเดิมจะแก้ไขแหล่งจ่ายไฟขาเข้าก่อน จากนั้นจึงเก็บพลังงานไว้ใน DC link ก่อนถึงขั้นตอนอินเวอร์เตอร์ ตัวเก็บประจุในส่วนนี้ปรับแรงดันไฟฟ้ากระแสตรงให้เรียบ ในขณะที่กระแสที่ไหลผ่านจุดเชื่อมต่อจะได้รับผลกระทบจากวงจรเรียงกระแสและสภาวะโหลด
หากไม่มีอิมพีแดนซ์เพียงพอ คุณลักษณะการชาร์จและการเต้นเป็นจังหวะของวงจรเรียงกระแสจะสามารถสร้างพีคกระแสที่ค่อนข้างสูงได้ การเพิ่มตัวเหนี่ยวนำจะเปลี่ยนเส้นทางปัจจุบันนี้ และช่วยจำกัดความแปรผันที่รวดเร็วก่อนที่จะไปถึงตัวเก็บประจุดีซีลิงค์
สิ่งนี้อาจเกี่ยวข้องอย่างยิ่งในไดรฟ์ที่บัส DC สัมผัสกับกระแสกระเพื่อมที่มีนัยสำคัญ หรือในกรณีที่เครือข่ายพลังงานขาเข้ามีสภาวะการทำงานที่ต้องการ
มันช่วยควบคุมอะไร?
| สภาพไฟฟ้า |
บทบาทขององค์ประกอบอุปนัย |
| ระลอกปัจจุบัน DC-link |
จำกัดการเปลี่ยนแปลงอย่างรวดเร็วในปัจจุบัน |
| กระแสไฟเรียงกระแส |
ให้ความต้านทานเพิ่มเติมในเส้นทาง DC |
| กระแสฮาร์มอนิก |
สามารถช่วยลดฮาร์โมนิคในการออกแบบไดรฟ์ที่เหมาะสมได้ |
| ความเครียดกระแสของตัวเก็บประจุ |
ช่วยลดกระแสริปเปิลที่เกิดขึ้นกับตัวเก็บประจุดีซีลิงค์ |
| ความผันผวนของบัส DC |
รองรับรูปคลื่นกระแสไฟฟ้าที่ควบคุมได้มากขึ้น |
ผลกระทบที่เกิดขึ้นจริงขึ้นอยู่กับโทโพโลยีของเรกติไฟเออร์ การออกแบบไดรฟ์ ความจุ คุณลักษณะการจ่าย และโหลดการทำงาน ดังนั้นจึงควรเลือกให้เป็นส่วนหนึ่งของการออกแบบ DC-link ที่สมบูรณ์ แทนที่จะถือเป็นส่วนเสริมอิสระ
เหตุใด DC-Link Ripple จึงมีความสำคัญ
ตัวเก็บประจุดีซีลิงค์สัมผัสกับกระแสริปเปิลระหว่างการทำงานของไดรฟ์ปกติ การกระเพื่อมที่มากเกินไปก่อให้เกิดความร้อนภายใน และอุณหภูมิเป็นปัจจัยสำคัญในอายุการใช้งานของตัวเก็บประจุ
การเหนี่ยวนำเพิ่มเติมสามารถลดขนาดของความผันผวนของกระแสที่ไปถึงธนาคารตัวเก็บประจุได้ ตัวอย่างเช่น เอกสารของ Schneider Electric ตั้งข้อสังเกตว่าตัวเหนี่ยวนำด้านเส้นสามารถลดกระแสกระเพื่อมของบัส DC และความเค้นกระแสที่ตัวเก็บประจุหลักประสบได้ :contentReference[oaicite:0]{index=0}
นี่คือเหตุผลหนึ่งที่พิจารณาอิมพีแดนซ์แบบเหนี่ยวนำในการออกแบบไดรฟ์ ซึ่งการโหลดตัวเก็บประจุ กระแสฮาร์มอนิก หรือสภาวะเครือข่ายพลังงานจำเป็นต้องมีการควบคุมอย่างใกล้ชิด
การใช้งานในไดรฟ์ความถี่ตัวแปร
การใช้งานที่พบบ่อยที่สุดคือภายในระบบไดรฟ์ AC โดยใช้วงจรเรียงกระแส ดีซีลิงค์ และอินเวอร์เตอร์ นอกจากนี้ยังอาจพิจารณาในอุปกรณ์แปลงกำลังอื่นๆ ที่วงจรไฟฟ้ากระแสตรงระดับกลางส่งกระแสไฟฟ้าเป็นจังหวะจำนวนมาก
อุปกรณ์ทั่วไปได้แก่ มอเตอร์ขับเคลื่อนอุตสาหกรรม ปั๊ม พัดลม คอมเพรสเซอร์ สายพานลำเลียง เครื่องมือกล อุปกรณ์ HVAC และเครื่องจักรที่ปรับความเร็วได้อื่นๆ
ข้อกำหนดไม่ได้ถูกกำหนดโดยกำลังมอเตอร์เพียงอย่างเดียว โทโพโลยีของไดรฟ์ อิมพีแดนซ์ของแหล่งจ่ายไฟ การออกแบบดีซีลิงค์ โปรไฟล์โหลด และสภาวะฮาร์มอนิก ล้วนส่งผลต่อข้อกำหนด
เครื่องปฏิกรณ์ DC กับเครื่องปฏิกรณ์ AC
ส่วนประกอบทั้งสองมีความสัมพันธ์กันอย่างใกล้ชิด แต่ตำแหน่งการติดตั้งต่างกัน
หนึ่งเครื่องปฏิกรณ์เอซีเชื่อมต่ออยู่ในวงจรไฟฟ้ากระแสสลับ โดยทั่วไปจะอยู่ที่ด้านไลน์หรือด้านมอเตอร์ของไดรฟ์ เวอร์ชัน DC-link จะถูกวางไว้ในวงจร DC ระดับกลางหลังการแก้ไข
| รายการ |
การกำหนดค่าด้าน AC |
การกำหนดค่า DC-Link |
| ส่วนไฟฟ้า |
แหล่งจ่ายไฟ AC หรือวงจรมอเตอร์ |
วงจรไฟฟ้ากระแสตรงระดับกลาง |
| การพิจารณาหลัก |
สภาวะกระแสไฟ AC และแรงดันไฟฟ้า |
กระแส DC-link และระลอกคลื่น |
| การใช้งานทั่วไป |
ระบบป้องกันไดรฟ์ฝั่งไลน์หรือฝั่งมอเตอร์ |
การควบคุมกระแสบัส DC และการลดฮาร์มอนิก |
ไดรฟ์บางตัวใช้เครื่องปฏิกรณ์แบบสายไฟ AC, ส่วนประกอบ DC-link หรืออิมพีแดนซ์ในตัว ขึ้นอยู่กับการออกแบบของผู้ผลิต ABB และ Schneider Electric ต่างบันทึกการใช้อิมพีแดนซ์แบบเหนี่ยวนำเป็นแนวทางหนึ่งในการจัดการกระแสไฟฟ้าฮาร์มอนิกในระบบขับเคลื่อนแบบทั่วไป :contentReference[oaicite:1]{index=1}
วิธีการเลือกข้อมูลจำเพาะที่เหมาะสม
การเลือกเริ่มต้นด้วยสภาวะทางไฟฟ้าภายในชุดขับเคลื่อน ไม่ใช่แค่กำลังพิกัดของมอเตอร์
ข้อมูลสำคัญโดยปกติจะรวมถึงแรงดันไฟฟ้ากระแสตรง กระแสต่อเนื่อง กระแสเกินพิกัด ตัวเหนี่ยวนำ ความถี่ในการทำงาน อุณหภูมิแวดล้อม ตำแหน่งการติดตั้ง ข้อกำหนดของฉนวน และพื้นที่ว่าง ควรพิจารณารูปคลื่นกระแสไฟฟ้าและรอบการทำงานที่คาดหวังเมื่ออุปกรณ์ทำงานภายใต้โหลดที่เปลี่ยนแปลง
ประสิทธิภาพการระบายความร้อนก็มีความสำคัญไม่แพ้กัน การสูญเสียทองแดง การสูญเสียแกนกลาง สภาวะของกรอบหุ้ม และอุณหภูมิโดยรอบ ล้วนส่งผลต่ออุณหภูมิการทำงานของส่วนประกอบ ควรพิจารณาการระบายความร้อนที่เพียงพอและการลดพิกัดที่เหมาะสมเมื่ออุปกรณ์ทำงานอย่างต่อเนื่องที่โหลดสูง
ความสัมพันธ์กับส่วนประกอบกำลังอื่น
ระบบขับเคลื่อนอาจมีส่วนประกอบอิเล็กทรอนิกส์กำลังหลายชิ้น แต่ฟังก์ชันต่างๆ ไม่สามารถใช้แทนกันได้
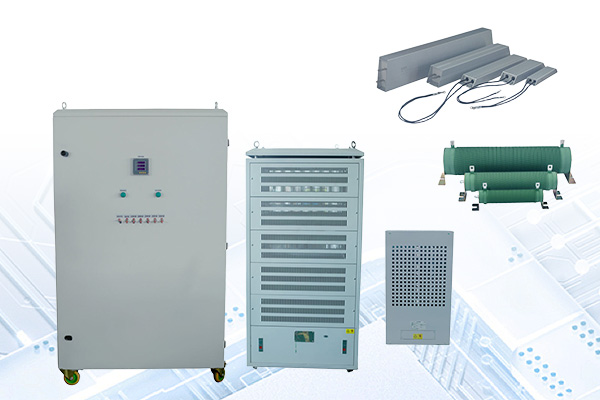
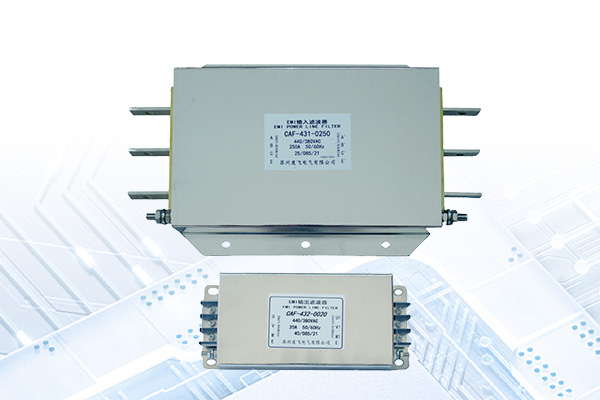
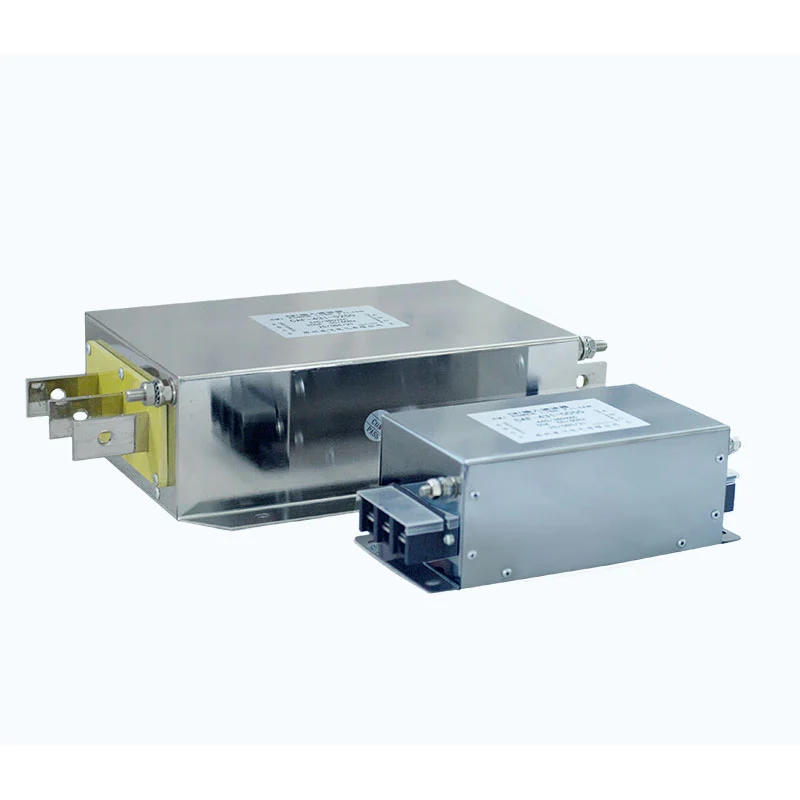
โดยทั่วไปแล้ว ตัวต้านทานจะถูกเลือกสำหรับข้อจำกัดกระแสหรือการกระจายพลังงาน กกรองกำหนดเป้าหมายส่วนประกอบความถี่ที่ไม่ต้องการหรือการรบกวนทางแม่เหล็กไฟฟ้าตามตำแหน่งวงจรและโครงสร้างของมัน
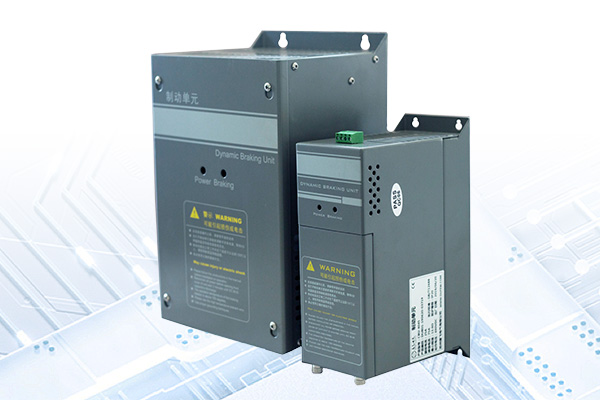
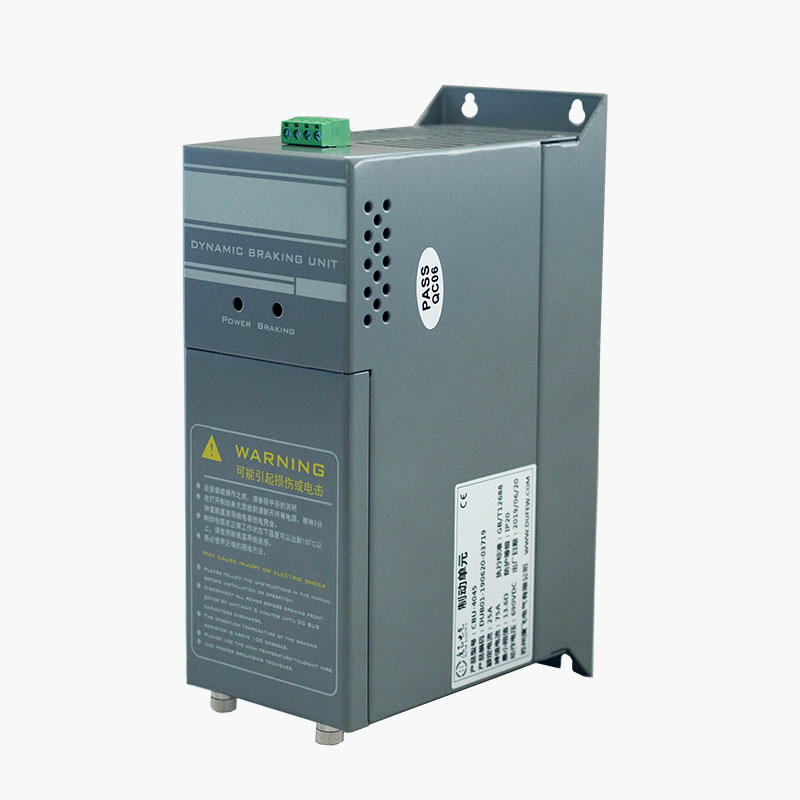
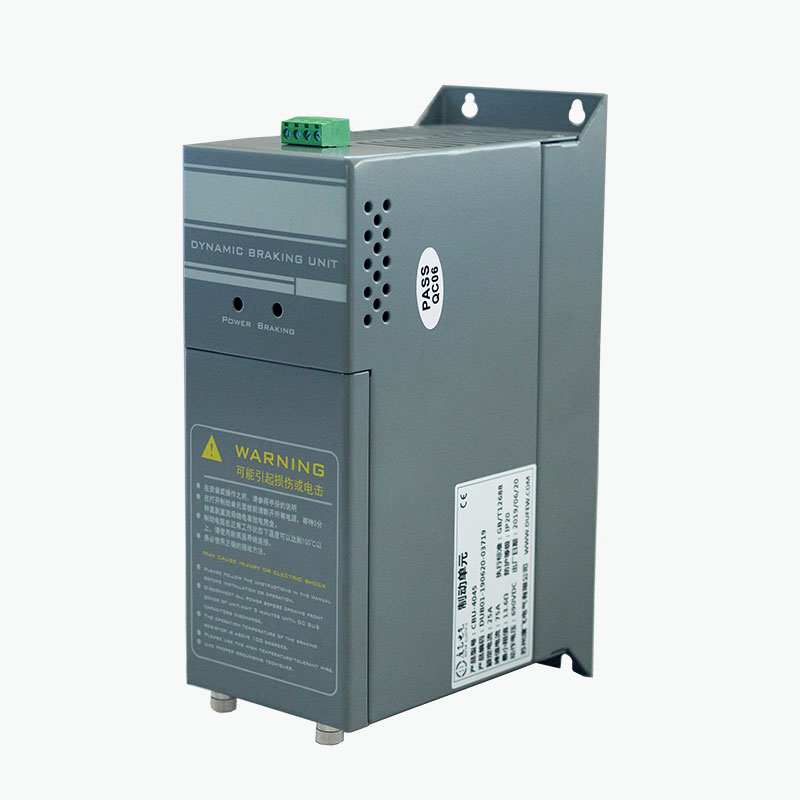
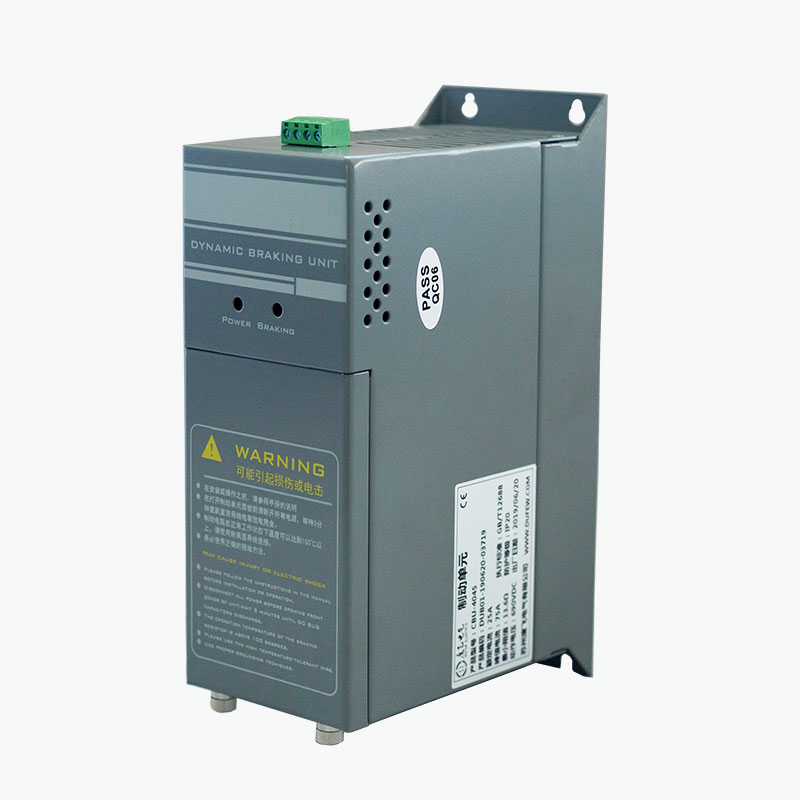
A หน่วยเบรกมีวัตถุประสงค์อื่น: ควบคุมพลังงานที่สร้างใหม่ระหว่างการชะลอความเร็วของมอเตอร์ และโดยปกติจะทำงานร่วมกับตัวต้านทานเบรก ส่วนประกอบอุปนัยที่กล่าวถึงในที่นี้ยังคงเป็นส่วนหนึ่งของเส้นทางพลังงาน DC-link
การทำความเข้าใจความแตกต่างเหล่านี้ช่วยให้วิศวกรหลีกเลี่ยงการเลือกส่วนประกอบเพียงเพราะมีผลิตภัณฑ์หลายรายการปรากฏในตู้ไดรฟ์เดียวกัน
ข้อควรพิจารณาทางวิศวกรรมสำหรับโครงการ OEM
สำหรับผู้ผลิตอุปกรณ์ พื้นที่ติดตั้งที่มีอยู่อาจมีความสำคัญพอๆ กับพิกัดทางไฟฟ้า ขนาดการติดตั้ง ตำแหน่งขั้วต่อ ระยะห่างของฉนวน วิธีการทำความเย็น โครงสร้างการเชื่อมต่อ และการจัดวางกล่องหุ้มอาจต้องตรงกับการออกแบบไดรฟ์ที่มีอยู่
ดูฟิวการไฟฟ้า สามารถประเมินข้อกำหนดเหล่านี้ตามการใช้งานจริง ข้อมูลทางเทคนิค เช่น แรงดันไฟฟ้ากระแสตรง กระแสไฟที่กำหนด สภาวะโอเวอร์โหลด ตัวเหนี่ยวนำ วงจรการทำงาน อุณหภูมิแวดล้อม และขนาดทางกล ถือเป็นพื้นฐานที่เป็นประโยชน์สำหรับการเลือกผลิตภัณฑ์
สิ่งนี้มีความเกี่ยวข้องอย่างยิ่งเมื่อเปลี่ยนส่วนประกอบที่มีอยู่หรือพัฒนาตู้ขับเคลื่อนรอบสถาปัตยกรรมไฟฟ้าเฉพาะ
ดูฟิวการไฟฟ้า สำหรับส่วนประกอบอิเล็กทรอนิกส์กำลัง
ดูฟิวการไฟฟ้าผลิตชิ้นส่วนไฟฟ้าสำหรับมอเตอร์ไดรฟ์ ระบบอัตโนมัติทางอุตสาหกรรม อุปกรณ์พลังงานทดแทน และระบบควบคุมกำลัง กลุ่มผลิตภัณฑ์ครอบคลุมการใช้งานอุปนัย ความต้านทาน การกรอง และการเบรก
ในฐานะผู้ผลิตและซัพพลายเออร์ในจีน บริษัททำงานร่วมกับผู้ผลิตอุปกรณ์ OEM ผู้จัดจำหน่าย ผู้วางระบบ และผู้ใช้ในอุตสาหกรรม การผลิตที่ได้มาตรฐานและการตรวจสอบคุณภาพถูกนำมาใช้เพื่อรองรับข้อกำหนดทางไฟฟ้าและเครื่องกลที่สม่ำเสมอ โดยมีใบรับรอง ISO และ CE สำหรับผลิตภัณฑ์และข้อกำหนดที่เกี่ยวข้อง
คำถามที่พบบ่อย
คำถามที่ 1: จุดประสงค์หลักของเครื่องปฏิกรณ์ DC-link คืออะไร
โดยจะเพิ่มอิมพีแดนซ์แบบเหนี่ยวนำให้กับวงจร DC ของตัวแปลงกำลังหรือไดรฟ์ หน้าที่หลักอาจรวมถึงการจำกัดกระแสกระเพื่อม การลดจุดสูงสุดของกระแส และลดความเค้นของกระแสระลอกบนตัวเก็บประจุดีซีลิงค์
คำถามที่ 2: มันลดฮาร์โมนิคส์หรือไม่?
ซึ่งสามารถช่วยลดกระแสฮาร์มอนิกในการกำหนดค่าไดรฟ์ที่เหมาะสม ผลลัพธ์ที่แท้จริงขึ้นอยู่กับวงจรเรียงกระแส สถาปัตยกรรมของไดรฟ์ ค่าอิมพีแดนซ์ เงื่อนไขการจ่าย และส่วนประกอบอื่นๆ ในระบบ
คำถามที่ 3: มันเหมือนกับเครื่องปฏิกรณ์แบบสายไฟ AC หรือไม่
ไม่ เครื่องปฏิกรณ์ของสายไฟ AC ทำงานในส่วน AC ของวงจร ในขณะที่เวอร์ชัน DC-link ได้รับการติดตั้งหลังการแก้ไข สภาพทางไฟฟ้าและพารามิเตอร์การเลือกจึงแตกต่างกัน
คำถามที่ 4: VFD ทุกเครื่องจำเป็นต้องมีหรือไม่
ไม่ ไดรฟ์บางตัวมีอิมพีแดนซ์ดีซีลิงค์เพียงพอแล้ว ในขณะที่บางตัวอาจใช้เครื่องปฏิกรณ์ฝั่ง AC หรือวิธีการลดฮาร์มอนิกแบบอื่น ข้อกำหนดควรพิจารณาจากการออกแบบไดรฟ์และสภาวะการทำงาน
Q5: ข้อมูลใดบ้างที่จำเป็นในการขอใบเสนอราคา?
รายละเอียดที่เป็นประโยชน์ ได้แก่ แรงดันไฟฟ้ากระแสตรง กระแสพิกัดและกระแสเกินพิกัด ตัวเหนี่ยวนำที่ต้องการ สภาพการทำงาน อุณหภูมิแวดล้อม ขนาดการติดตั้ง วิธีการเชื่อมต่อ และปริมาณ รุ่นไดรฟ์และการใช้งานสามารถช่วยยืนยันข้อกำหนดที่เหมาะสมได้